
Psychokineza na odległość 20 kilometrów: pisklęta sterujące robotem
W świecie nauki rzadko zdarzają się eksperymenty, które w tak prosty, a zarazem szokujący sposób podważają nasze rozumienie fizyki i biologii. Dr René Peoc’h, francuski badacz, przeprowadził serię doświadczeń, które sugerują, że intencja i emocjonalne przywiązanie istot żywych mogą wpływać na ruch obiektów mechanicznych. Głównymi bohaterami tej naukowej sensacji stały się… nowo narodzone kurczęta.
Tychoskopem rządzi przypadek
Sercem eksperymentu Peoc’ha był tzw. tychoskop – mały, samobieżny robot wyposażony w pokładowy generator zdarzeń losowych (REG). Urządzenie to zostało zaprojektowane tak, aby poruszać się po płaskiej powierzchni w sposób całkowicie nieprzewidywalny. W normalnych warunkach, gdy w pomieszczeniu nie było żadnych istot żywych, robot kreślił chaotyczne ścieżki, które statystycznie pokrywały całą dostępną przestrzeń w sposób równomierny.
„Mama” z metalu i plastiku
Kluczowym elementem badania było zjawisko imprintingu (wdrukowania), odkryte przez etologa Konrada Lorenza. Kurczęta tuż po wykluciu uznają za swoją matkę pierwszy ruchomy obiekt, jaki zobaczą. Peoc’h sprawił, że grupa piskląt tuż po przyjściu na świat spędziła czas z pracującym tychoskopem. Zgodnie z naturą, kurczęta emocjonalnie przywiązały się do maszyny, traktując ją jak swoją „mechaniczną matkę”.
Eksperyment: Siła pragnienia
Właściwa faza eksperymentu polegała na umieszczeniu kurcząt w przezroczystej klatce przy jednej ze ścian pomieszczenia, po którym poruszał się robot. Pisklęta, widząc swoją „matkę”, desperacko chciały znaleźć się blisko niej.
Zgodnie z prawami fizyki, maszyna sterowana generatorem liczb losowych powinna nadal poruszać się chaotycznie po całym pokoju. Wyniki analizy setek prób pokazały jednak coś zgoła innego:
- w obecności kurcząt robot spędzał znacznie więcej czasu w pobliżu klatki.
- ścieżki robota przestały być równomierne – maszyna „przyciągana” była w stronę piskląt, jakby ich zbiorowa potrzeba bliskości wpływała na procesy losowe zachodzące wewnątrz procesora urządzenia.
Statystyka przeciwko przypadkowi
Peoc’h nie poprzestał na jednej obserwacji. Przeprowadził grupy kontrolne z kurczętami, które nie przeszły procesu imprintingu z robotem. W ich obecności tychoskop poruszał się normalnie, nie wykazując tendencji do zbliżania się do klatki.
Różnica między zachowaniem robota w obecności „dzieci” i w pustym pokoju była statystycznie ogromna. Prawdopodobieństwo, że taki wynik był dziełem czystego przypadku, wynosiło mniej niż 1 do 10 000.
Co to oznacza dla nauki?
Badania René Peoc’ha stanowią jeden z najmocniejszych argumentów w debacie nad psychokinezą, czyli bezpośrednim wpływem umysłu na materię. Sugerują one, że:
- świadomość (lub biologiczny instynkt) nie jest tylko produktem ubocznym mózgu, ale posiada zdolność oddziaływania na fizyczne otoczenie;
- zjawisko to nie ogranicza się do ludzi – proste organizmy, jak kurczęta, mogą wywierać mierzalny wpływ na systemy losowe, jeśli motywuje je do tego silna potrzeba biologiczna;
- istnieje subtelna więź między procesami kwantowymi (na których opierają się generatory liczb losowych) a procesami życiowymi.
Podsumowanie
Choć główne nurty nauki wciąż podchodzą do wyników Peoc’ha z dużą dozą sceptycyzmu, jego prace pozostają kamieniem milowym w badaniach nad granicami możliwości życia. Jeśli mały kurczak jest w stanie „nagiąć” losowość fizycznego świata, aby przyciągnąć do siebie swoją mechaniczną matkę, to być może nasze myśli i pragnienia mają znacznie większą moc, niż odważymy się przypuszczać.
Poniżej wyniki słynnych badań przeprowadzonych przez dr. René Peoc’ha, opisanych w publikacji dotyczącej wpływu kurcząt na generatory zdarzeń losowych.
Psychokinetyczne oddziaływanie piskląt na generator liczb losowych
Eksperyment z udziałem jednodniowych piskląt przeprowadzono w 1988 roku. Wytworzono u nich imprinting: wpojono im automatyczną reakcję polegającą na nawiązaniu więzi z robotem, którym sterował generator zdarzeń losowych. Pisklęta instynktownie uznawały go za swoją matkę, wpływając na losowy ruch urządzenia: tak, aby robot był jak najbliżej klatki, w której się znajdowały.
W kolejnym eksperymencie w zaciemnionym pomieszczeniu ustawiono klatkę z pisklętami kurcząt i jeżdżącego robota również sterowanego generatorem zdarzeń losowych, przez co jego ruch był całkowicie losowy. Na poruszającym się robocie umieszczono świecę stanowiącą jedyne źródło światła. Kurczęta mają to do siebie, że nie lubią ciemności. Instynktownie pragnąć, aby jasność była jak najbliżej nich. Zbadano, jak będzie wyglądała trasa sterowanego losowo robota z udziałem kurcząt i bez ich udziału. Oto wyniki badań:
Linia obrazuje trasę przemieszczania się robota
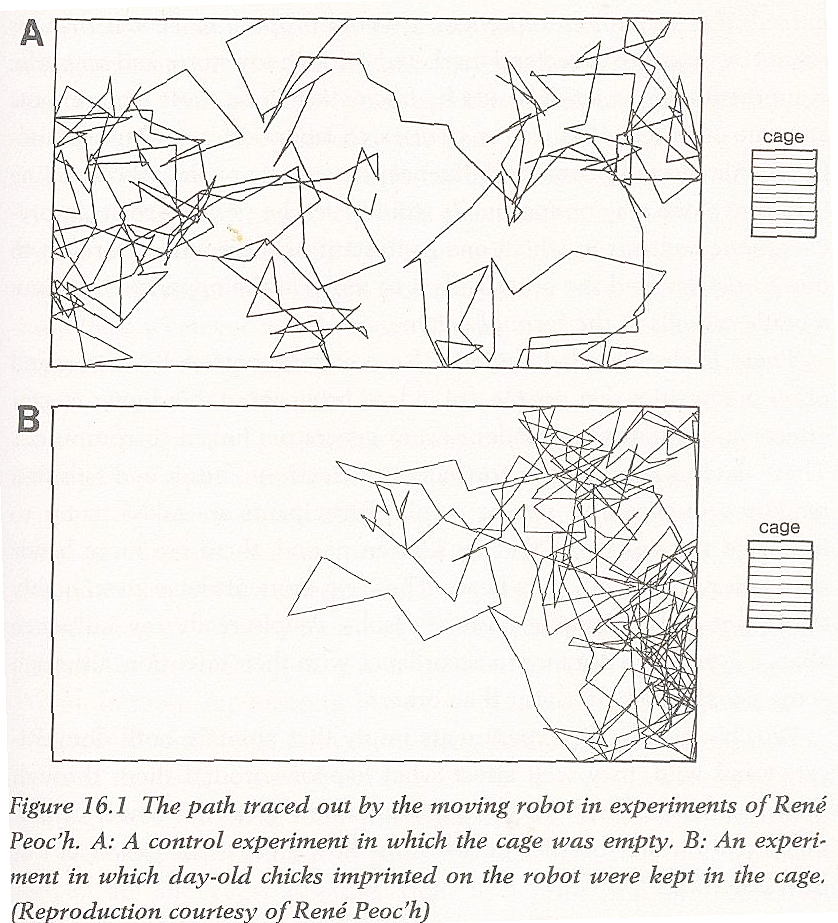
Ścieżka wytyczona przez poruszającego się robota w eksperymentach Rene Peoc’h.
A: Eksperyment kontrolny, w którym klatka była pusta.
B: Eksperyment, w którym jednodniowe pisklęta imprintingowane na robota były trzymane w klatce.
Dwa eksperymenty z psychokinezą przy użyciu tychoskopu
Począwszy od 1980 roku Rene Peoc’h przeprowadzał eksperymenty z psychokinezą przy użyciu systemu o nazwie tychoskop, który został pierwotnie wynaleziony przez francuskiego inżyniera Pierre’a Janina (1977). Tychoskop to mały, samobieżny „pojazd” lub robot, którym steruje generator zdarzeń losowych (REG). Ruchy tychoskopu są zatem określane przez wyjście REG, które powoduje, że robot porusza się w kolejnych segmentach o losowej długości i zgodnie z losowymi kątami. Ploter przymocowany do robota śledzi zapis ruchów. Używając tychoskopu autor był w stanie wykazać, że zarówno zwierzęta (w tym przypadku pisklęta), jak i ludzie są w stanie wpływać na normalnie losowy ruch urządzenia. Podczas gdy w nieobecności ludzkiego lub zwierzęcego obserwatora trajektorie śledzone przez tychoskop nie różniły się od tych, które miałyby miejsce przypadkowo, losowo. W sytuacji, gdy ludzki uczestnik chciał przyciągnąć robota w swoim kierunku, różnica była znacząca w porównaniu z brakiem jego uczestnictwa w eksperymencie.
Wyniki eksperymentów z pisklętami były wysoce znaczące. W tym przypadku instynkt wpajany przez twórcę nowoczesnej etologii, Konrada Lorentza, został użyty do warunkowania piskląt, by przyjęły tychoskop za matkę. Wyniki pokazały, że urządzenie zbliżało się do klatki pełnej warunkowanych piskląt 2,5 razy częściej niż do pustej klatki. Natomiast ruchy pozostawały czysto losowe, gdy pisklęta nie były warunkowane, aby wziąć robota za matkę. Po tych udanych eksperymentach autor postanowił rozszerzyć badania o tychoskop drugiej generacji, który oddzielał robota od REG. W tej późniejszej pracy REG został zintegrowany z komputerem, a ruchy tychoskopu były określane za pomocą sygnałów zdalnie sterowanych z komputera. Wykorzystując ten system, autor przetestował możliwy wpływ psychokinetyczny 80 grup po 15 piskląt na losowo poruszającego się robota niosącego zapaloną świecę w zaciemnionym pomieszczeniu. W 71% przypadków robot spędzał nadmiernie dużo czasu w pobliżu piskląt. W nieobecności piskląt robot podążał losowymi trajektoriami. Całkowite wyniki były statystycznie istotne przy p. Następnie autor przetestował działanie psychokinetyczne człowieka na robocie. Uczestnik płci męskiej próbował przyciągnąć robota w lewo przez 30 prób trwających po 20 minut każda. Różnica między tymi próbami a próbami kontrolnymi (bez udziału człowieka) również była istotna.
Psychokineza piskląt na odległość 23 kilometrów
Oto streszczenie eksperymentu (Psychokineza piskląt na odległość 23 kilometry). René Péoc’h. Fragment z RFP Tom 2, Numer 1 – 2001):
Przetestowaliśmy na 80 grupach piskląt, po 7 piskląt każda, możliwość wpływania na trajektorię robota niosącego świeczkę, która była jedynym źródłem światła w pomieszczeniu eksperymentalnym. Robot był kierowany, za pomocą linii telefonicznej, przez generator zdarzeń losowych zainstalowany w miejscu oddalonym o 23 kilometry. W obecności piskląt robot poruszał się preferencyjnie w ich kierunku (66,25% z 80 prób). Wynik ten istotnie różni się (p < 0,00001) od wyniku odpowiadającego ruchowi robota pod nieobecność piskląt i obserwatora. Ponieważ generator losowy był jedynym źródłem ruchów robota, wniosek ten sugeruje, że pisklęta są zdolne do wywierania wpływu na odległość.
Opis
80 grup po 7 piskląt wykorzystano do przetestowania ich zdolności do wpływania na trajektorię robota ze świecą jako jedynym źródłem światła w pomieszczeniu. Robot jest sterowany za pośrednictwem linii telefonicznej przez generator zdarzeń losowych znajdujący się w odległości 23 kilometrów. Gdy obecne są pisklęta, robot porusza się preferencyjnie w ich kierunku (66,25% z 80 prób). Różni się to znacząco od niespecyficznego przemieszczania się maszyny w przypadku braku piskląt i obserwatora (p < 0,00001). Wynik ten sugeruje, że są one w stanie wpływać na dużą odległość na generator losowy będący źródłem ruchów.
0. Wprowadzenie
W poprzedniej pracy (1) wykazaliśmy, że pisklęta w wieku od 1 do 7 dni były w stanie wpływać na trajektorię „Tychoskopu”, robota napędzanego generatorem losowym (model Janina). Pisklęta zostały najpierw uwarunkowane do rozpoznawania go jako substytutu matki. W tym celu przez kilka dni regularnie wchodziły w kontakt z robotem (patrz praca Konrada Lorenza o zjawisku imprintingu). Następnie umieszczono je w przezroczystej klatce w odległości widocznego i losowo poruszającego się Tychoskopu i zmierzono jego trajektorię. Wyniki pokazały, że robot poruszał się 2,5 razy częściej w kierunku uwarunkowanych piskląt niż w kierunku zwierząt bez uwarunkowania lub pustej klatki (p < 0,001). Sugerowało to, że imprinting, „psychologiczne powiązanie”, był odpowiedzialny za obserwowany efekt psychokinetyczny.
W innym eksperymencie badano zdolność piskląt do wpływania na większego i wolniejszego robota (2). W ciągu dnia pisklęta nie lubią przebywać w ciemności. 15 piskląt bez imprintingu umieszczono w przezroczystej klatce, w pomieszczeniu ze świeczką umieszczoną na Tychoskopie jako jedynym źródle światła. W 71,25% z 80 prób robot znacząco poruszał się w kierunku piskląt (p < 0,01), co sugeruje psychokinetyczny wpływ zwierząt na robota.
W tym eksperymencie przetestowaliśmy możliwość psychokinezy na duże odległości przy użyciu „protokołu świecy”. Różnica w stosunku do poprzedniego eksperymentu polega na tym, że generator losowy znajduje się 23 kilometry od robota, przy czym oba są połączone linią telefoniczną.
1. Materiał i metoda
1.1 Pisklęta
Wykorzystano samce i samice piskląt Warren Issa w wieku 12 godzin, urodzone w nocy w inkubatorze. Pisklęta – zgrupowane po 7 sztuk w kartonowych pudełkach (20 x 21 x 13 cm), prawidłowo natlenionych, w temperaturze 28°C i poddanych naturalnemu cyklowi światła dziennego, były trzymane z dala od Tychoskopu przez 7 dni, aby nie mogły się do niego przyzwyczaić. Następnie każda grupa została poddana następującemu protokołowi: pisklęta umieszczono w przezroczystej szklanej klatce (30 x 18 cm) znajdującej się na granicy prostokątnej areny, w połowie odległości między jej końcami. Klatka jest podniesiona w taki sposób, że pisklęta znajdują się na tej samej wysokości co płomień świecy. Płomień ma wysokość około 4 cm, a świeca (o średnicy 3 cm i wysokości co najmniej 10 cm) jest umieszczona na tychoskopie.
1.2 Metoda
Tychoskop używany w tym eksperymencie i jego ustawienia są takie same, jak opisano wcześniej. Krótko mówiąc, robot jest ustawiony na losowe poruszanie się przez 20 minut z prędkością 7 cm / s na płaskiej prostokątnej arenie (1 x 1,6 m), której środek jest punktem początkowym. Jest on sterowany radiowo przez komputer umieszczony w tym samym pomieszczeniu (PC1), który jest kontrolowany – za pośrednictwem linii telefonicznej – przez inny komputer (PC2) bezpośrednio podłączony do generatora losowego. Zarówno komputer PC2, jak i generator losowy znajdują się w odległości 23 kilometrów od komputera PC1. Kierunek i długość każdego ruchu tychoskopu są określane przez generator losowy.
1.3 Nagrania
Współrzędne środka areny X0 = 0 i Y0 = 0. Jest to punkt początkowy dla robota. Oś X jest prostopadła do granicy zawierającej klatkę, a oś Y jest do niej równoległa. Za każdym razem, gdy robot obraca się lub rysuje linię prostą, jego współrzędne X i Y są mierzone przez PC1. Pod koniec 20-minutowego eksperymentu obliczana jest średnia wartość X i Y w punktach obrotu. Dodatnia wartość dla X wskazuje, że Tychoskop preferencyjnie poruszał się w kierunku zwierząt.
W tym samym czasie PC1 i PC2 rejestrują trajektorię ustaloną przez generator losowy, a przemieszczenie robota online jest rysowane na papierze dzięki ołówkowi zamocowanemu w jego środku. Te 3 nagrania są identyczne.
2. Wyniki
Przeprowadzono 80 eksperymentów z 80 grupami po 7 piskląt w klatce i 100 eksperymentów kontrolnych bez żadnych piskląt ani obserwatora w pomieszczeniu.
W 53 / 80 eksperymentach z pisklętami (66,25% przypadków) średnia wartość dla X jest dodatnia, a maszyna preferencyjnie porusza się w kierunku zwierząt. Jest mniej więcej tyle samo eksperymentów kontrolnych z dodatnią średnią wartością dla X (48/100), co eksperymentów kontrolnych z wartością ujemną (52/100). Zastosowanie testu chi-deux (pisklęta: 53 / 80 pozytywnych, 27 / 80 negatywnych vs. kontrola: 48 / 100 pozytywnych, 52 / 100 negatywnych) wykazało, że wyniki grupy piskląt były znacząco różne od wyników grupy kontrolnej (x2 = 6,08; df=1; p < 0.02).
3. Dyskusja
Jak wyraźnie pokazano w tym eksperymencie, pisklęta są w stanie wpływać na trajektorię robota (p < 0,00001). Efekt ten wydaje się zależeć od stanu psychicznego zwierząt i znaczenia celu, a nie od samej obecności piskląt. W rezultacie, jeśli ten sam eksperyment zostanie przeprowadzony w jasny dzień bez świecy na Tychoskopie, losowa trajektoria maszyny nie zostanie odchylona przez zwierzęta (p < 0,8). Stan psychiczny piskląt i / lub znaczenie przywiązywane do celu są zatem kluczowymi punktami dla wystąpienia tego efektu.
Warto również zauważyć, że nawet jeśli generator losowy znajduje się 23 kilometry od robota, a pisklęta nie znają jego lokalizacji, są w stanie wpływać na jego trajektorię. Ponieważ jest bardzo prawdopodobne, że bezpośrednio wpływają one na generator losowy, pokazane zjawisko jest prawdopodobnie psychokinezą na duże odległości.
Ważną kwestią w parapsychologii jest określenie natury psi. Strategią powszechnie stosowaną w celu odpowiedzi na to pytanie jest próba zablokowania psi. Tutaj pokazaliśmy, że odległość nie jest prawidłowym parametrem do jego blokowania. Jednak nasza aparatura może okazać się przydatna do odpowiedzi na to pytanie, ponieważ generator losowy jest fizycznie odłączony od komputera sterującego (PC1). W przyszłych eksperymentach planujemy spróbować zablokować efekt psychokinetyczny poprzez odizolowanie generatora losowego w klatce Faradaya, klatce ołowianej lub na przykład za pomocą 1-metrowej kolumny wody. Każdy z tych materiałów okazał się skuteczny w blokowaniu niektórych fal. Kolejną zaletą naszego modelu jest wykorzystanie piskląt. Efekt „brakującego psi” Rhine’a, prowadzący ludzi do robienia czegoś przeciwnego do tego, co powinni robić, jest, jeśli istnieje, prawdopodobnie mniej wyraźny u zwierząt ze względu na brak znanych im uprzedzeń.
Oprócz zainteresowania naszym modelem, obecne wyniki rodzą ważne pytania. Na przykład fakt, że psychokineza może wystąpić niezależnie od odległości lub lokalizacji celu ma ogromne znaczenie. Między innymi sugeruje to, że psi może mieć bardzo szeroki zakres działania na materię. Czy psi naprawdę potrzebuje wiedzy o tym, na co wpływa, aby mieć na to wpływ? Wygląda to trochę podobnie do tego, co dzieje się w mózgu, kiedy jesteśmy w stanie wybrać odpowiednie neurony do poruszania danym mięśniem, nie znając ich dokładnej lokalizacji. Eksperymenty te prowadzą nas do granicy z polem metafizycznym.


Opublikuj komentarz